Retour au catalogue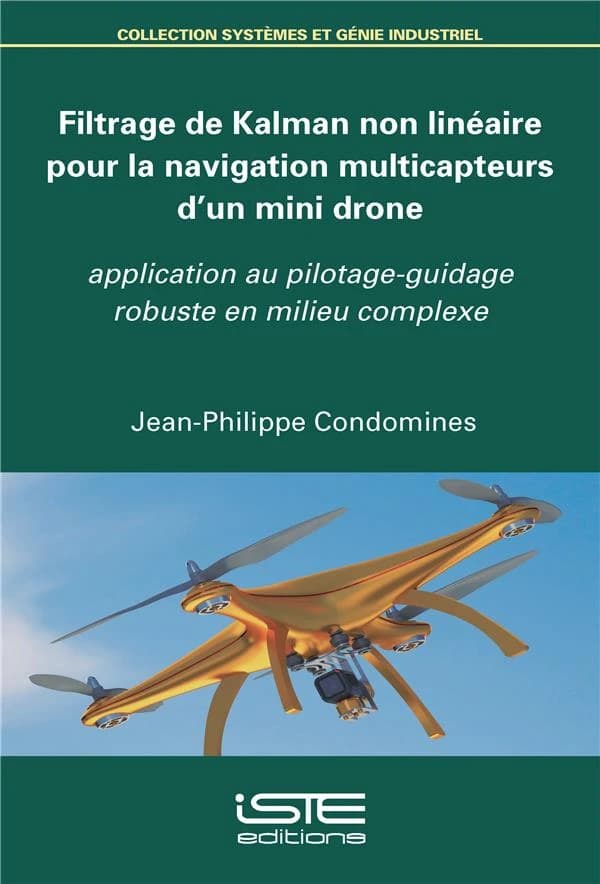
Filtrage de Kalman non linéaire pour la navigation multicapteurs d'un mini drone ; application au pilotage-guidage robuste en milieu complexe
ISBN-13
9781784055172
Éditeur
Iste
Date de publication
01/01/2018
Résumé
Cet ouvrage offre des solutions algorithmiques qui répondent à la problématique de l'estimation de l'état d'un mini drone pour le pilotage-guidage robuste en milieu complexe. Les algorithmes d'
0 annonce en vente actuellement